

Содержание
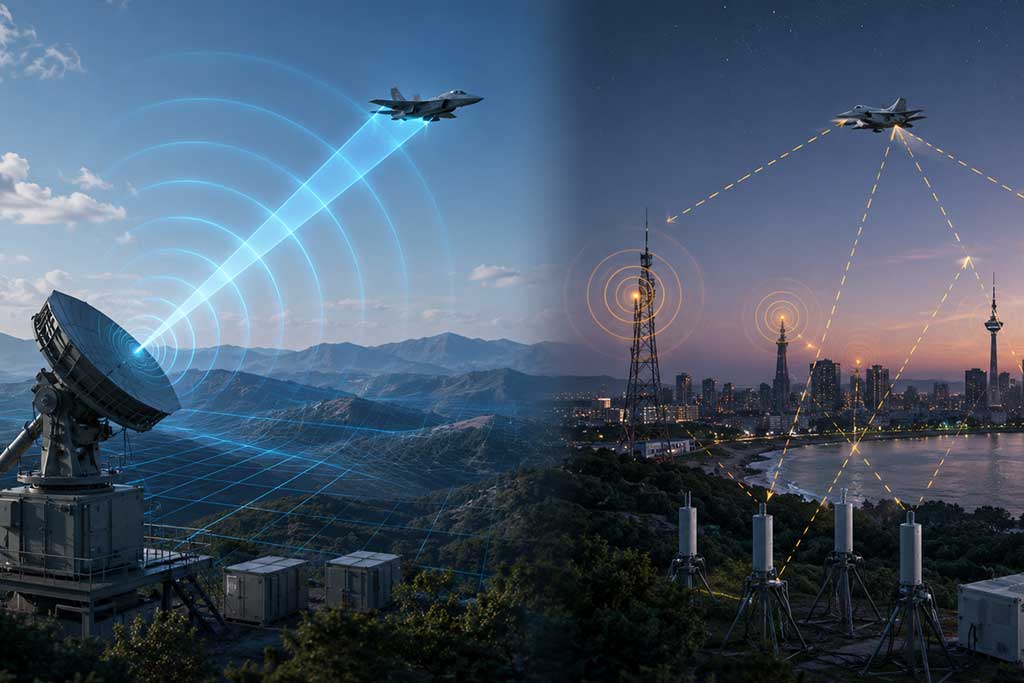
Активный радар обнаруживает цели, излучая собственные электромагнитные волны и принимая эхо-сигналы, отраженные от целей, в то время как пассивный радар не излучает никаких сигналов. Вместо этого он использует имеющиеся в окружающей среде радиочастотные сигналы — такие как сигналы радиовещания, связи и телевидения — в качестве импровизированных источников излучения, обнаруживая и определяя местонахождение целей путем анализа рассеяния этих сторонних сигналов на цели. Самое принципиальное различие между ними заключается в источнике сигнала: активный радар использует собственный “фонарик”, тогда как пассивный радар использует “чужой свет”, чтобы обнаружить цель.
Активный радар “активно запрашивает и пассивно прислушивается” — он излучает в воздушное пространство сигналы заданной формы и ожидает эхо-сигналов. Пассивный радар “только слушает и никогда не посылает сигналы” — он отслеживает изменения в существующих сигналах окружающей среды после их отражения от целей. Это различие определяет фундаментальные отличия между ними с точки зрения живучести, точности обнаружения, скрытности и сценариев применения.
1. Активный радар: с собственным источником излучения, высокоточный и управляемый
Активные радиолокационные системы генерировать и излучать собственные радиочастотные импульсы, а затем принимать отраженные сигналы с того же места. Это наиболее классическая архитектура радиолокационных систем, которая с момента окончания Второй мировой войны является основной как для военных, так и для гражданских радиолокационных систем.
1.1 Принцип работы
Основной процесс работы активного радиолокатора заключается в следующем: “излучение — отражение — приём — вычисление”. Передатчик генерирует высокомощные радиочастотные сигналы, а антенна излучает их в заданном направлении. Когда сигналы попадают на цель, часть энергии отражается обратно. Приемная антенна улавливает эхо, а процессор вычисляет дальность по временной задержке и скорость по доплеровскому сдвигу.
В современных активных радиолокационных системах широко применяется сжатие импульсов: при этом передаются модулированные широкие импульсы, а на приемной стороне используется согласованная фильтрация, что позволяет обеспечить как возможность обнаружения на больших расстояниях, так и высокое разрешение по дальности. Компрессия импульсов основана на вычислении кросс-корреляции между передаваемым и принимаемым сигналами, что позволяет улучшить отношение сигнал/шум и одновременно решить фундаментальный компромисс между разрешением по дальности и дальностью обнаружения.
1.2 Основные преимущества
Обнаружение не зависит от сигналов окружающей среды. Независимо от того, излучает ли цель сигналы или имеются ли сторонние источники освещения, активный радиолокатор может работать автономно. В этом заключается основная причина пассивный радар не может заменить его.
Прямое и точное определение расстояния. Дальность рассчитывается непосредственно путем измерения временной задержки между передачей и приемом — физический принцип понятен, а точность можно контролировать.
Возможность настройки поведения поиска. Операторы могут самостоятельно выбирать частотные диапазоны, формы сигналов, схемы сканирования и направления обнаружения, гибко адаптируя настройки в соответствии с требованиями задания.
1.3 Основные ограничения
Передача сигналов раскрывает местонахождение радара. Активные радиолокационные сигналы могут быть обнаружены и локализованы системами радиотехнической разведки противника, что в условиях военных конфликтов может привести к фатальным последствиям.
Физические ограничения частотных диапазонов и радиолокационной обнаруживаемости цели. Традиционные диапазоны радиолокационных частот обладают ограниченными возможностями при обнаружении «невидимых» целей, а на высоких частотах наблюдается значительное затухание сигнала в неблагоприятных погодных условиях.
2. Пассивный радар: использование света для скрытого обнаружения
Пассивный радар не генерирует собственных радиочастотных излучений. Вместо этого он использует имеющиеся в окружающей среде сигналы сторонних источников — цифровое телевидение (DVB-T), цифровое аудиовещание (DAB), FM-радио, базовые станции мобильной связи (GSM/LTE) и даже спутниковые нисходящие каналы — в качестве “источников излучения”, обнаруживая и определяя местонахождение целей путем анализа рассеяния этих сигналов на цели.
2.1 Принцип работы
Основным методом обработки сигналов в пассивном радиолокаторе является Функция перекрестной неоднозначности (CAF) . Система использует одну антенну, направленную на передатчик, для приема сигнала прямого прохождения в качестве эталона, и другую антенну, направленную на зону наблюдения, для приема сигнала, содержащего отражения от цели. Затем она вычисляет корреляцию между этими двумя сигналами по двумерной сетке, определяющей зависимость дальности от задержки и допплеровского сдвига. Пики на поверхности CAF соответствуют бистатической дальности и скорости цели.
Пассивный радар работает в бистатический геометрия — передатчик и приемник находятся в разных точках. Система не измеряет дальность напрямую, а измеряет разность пробега между прямым и отраженным сигналами, получая “сумму дальностей” или эллипс бистатической дальности.
2.2 Основные преимущества
Скрытое обнаружение. Пассивный радар не излучает сигналов и не может быть обнаружен системами радиотехнической разведки противника — это является значительным преимуществом в военных конфликтах и при охране границ.
Более низкая стоимость. Не требуется мощный передатчик, что позволяет значительно сократить затраты на оборудование и расходы на лицензирование радиочастотного спектра.
Возможность обнаружения стелс-технологий. Самолеты-невидимки оптимизированы для традиционных диапазонов радиолокационных частот, однако на более низких частотах, таких как DVB-T (470–862 МГц) и FM (87,5–108 МГц), они могут не обладать такими же характеристиками скрытности. Пассивные радиолокационные системы, работающие в этих диапазонах, могут обнаруживать цели-невидимки.
Экологически безопасный и с гибким выбором частоты. Пассивный радар не создает электромагнитного загрязнения и может использовать несколько различных источников излучения (мультистатические конфигурации) для расширения зоны охвата и повышения точности локализации.
2.3 Основные ограничения
Характеристики хуже, чем у активного радара. Современные системы пассивных радаров отличаются более низкой точностью слежения, меньшей дальностью обнаружения и более слабыми возможностями раннего предупреждения по сравнению с активными радарами. В докладе НАТО за 2022 год прямо указывается, что качество слежения и возможности раннего предупреждения пассивных радаров уступают аналогичным показателям активных радаров и не могут их заменить. Исследования 2025 года подтверждают это: пассивные радиолокаторы подходят для сценариев с низким уровнем радиочастотного излучения, тогда как активные радиолокаторы гораздо более эффективны для обнаружения на больших расстояниях.
Зависимость от внешних сигналов. Эффективность пассивного радара зависит от наличия и качества сторонних сигналов в окружающей среде — от того, доступны ли сигналы, достаточна ли полоса пропускания, а также известны ли и стабильны ли координаты передатчиков. Ни один из этих факторов не поддаётся контролю со стороны оператора радара. FM-вещание обеспечивает дальность обнаружения до сотен километров, но имеет узкую полосу пропускания (~200 кГц) и разрешение по дальности всего в сотни метров. DVB-T имеет более широкую полосу пропускания (6–8 МГц) с разрешением по дальности, достигающим десятков метров, но обеспечивает меньшую зону покрытия.
Проблемы, связанные с подавлением помех. Мощность сигнала прямого прохождения значительно превышает мощность сигналов отражения от цели, а многолучевые отражения приводят к появлению фиксированных пиков помех. Их необходимо подавлять с помощью сложных алгоритмов адаптивного подавления, что повышает сложность обработки сигнала.
Отсутствие возможности непосредственного измерения абсолютной дальности. В бистатической конфигурации пассивный радар измеряет бистатическое расстояние (разность путей), а не абсолютное расстояние. Один приемник не может самостоятельно определить положение цели; для этого требуется пересечение сигналов от нескольких станций или использование нескольких источников излучения.
3. Сравнение основных различий
| Размер | Активный радар | Пассивный радар |
|---|---|---|
| Источник сигнала | Самостоятельно генерирует и передает специальные сигналы | Использует сигналы из окружающей среды, поступающие от сторонних источников |
| Метод определения дальности | Прямое измерение временной задержки при передаче и приеме | Разница в длине пути между прямым и отражённым сигналами (бистатическая дальность) |
| Скрытность | Можно обнаружить и определить местонахождение сигналов передачи | Отсутствие радиочастотных излучений, невозможно определить местонахождение |
| Эффективность обнаружения | Большой радиус действия, высокая точность, отличное качество трассы | Короткая и средняя дальность, более низкая точность, более низкое качество трассы |
| Зависимость от окружающей среды | Независимо от внешних сигналов | В значительной степени зависит от качества и количества доступных сигналов |
| Противостелс | Ограничено традиционными диапазонами | Возможность обнаружения «невидимых» объектов в диапазонах низких частот |
| Стоимость | Мощный передатчик, расходы на лицензирование спектра | Без передатчика, более низкая стоимость |
| Сложность обработки сигналов | Стандартная компрессия импульсов/обработка допплеровских сигналов | Функция перекрестной неоднозначности + подавление сложных помех |
4. Система принятия решений по выбору инженерных решений
Активный и пассивный радиолокаторы не являются противоположностями — они дополнительный. В исследовании НАТО 2022 года прямо указывается, что совместное использование активных и пассивных радиолокационных станций позволяет обеспечить оптимальное наблюдение, раннее предупреждение и повышенную живучесть. В современных архитектурах низковысотного наблюдения и многоуровневой безопасности типичный подход заключается в следующем: активный радар проводит целенаправленный физический поиск, пассивные радиочастотные системы осуществляют обнаружение излучения, а пассивные электрооптические системы обеспечивают подтверждение — программное обеспечение объединяет данные из каждого уровня для оценки достоверности.
Выбирайте режим активного радара в следующих случаях:
- Требуется активный поиск и прямое обнаружение цели
- Нельзя предполагать, что цель будет излучать какие-либо обнаруживаемые сигналы
- Требуются точные измерения дальности, скорости и угла
- Требования к дальности обнаружения и качеству слежения являются высокими
Выбирайте пассивный радар в следующих случаях:
- Требуется скрытое обнаружение (ваше местонахождение не должно быть раскрыто)
- В окружающей среде имеются надежные источники, открывающие новые возможности
- Он служит в качестве дополнительного уровня к активному радару для объединения данных
- Цель заключается в наблюдении за незаметными целями или определённым воздушным пространством
5. Охват STARDL как активных, так и пассивных цепочек радиолокационных технологий
Независимо от того, идет ли речь об активном или пассивном радиолокаторе, характеристики радиочастотного входного каскада являются основным фактором, определяющим возможности системы. Активный радар требует мощных и высокоэффективных цепей передачи. Пассивный радар требует сверхнизкошумных и высокочувствительных цепей приема для извлечения слабых отражений из сторонних сигналов. Покрытие STARDL по всей цепочке радарных технологий отвечает критически важным требованиям обеих архитектур:
Цепочка передачи сигнала — силовые устройства на основе GaN – Основой активного радиолокатора является высокомощная передача сигнала. Мощностные устройства STARDL на основе GaN охватывают диапазон частот 0,5–8,0 ГГц с выходной мощностью до 100 Вт и более и оснащены предварительно согласованными сетями внутреннего импеданса, которые обеспечивают стабильную линейность и надежность в режимах работы с большими сигналами и импульсами. Высокая удельная мощность и превосходная термическая стабильность GaN делают его идеальным выбором для передатчиков активных радиолокационных систем.
Цепь приема – малошумящие усилители – Будь то обработка эхо-сигналов активного радиолокатора или извлечение слабых сигналов пассивного радиолокатора, чувствительность приемника имеет решающее значение. ЛНУ компании STARDL, изготовленные по технологии GaAs, обеспечивают коэффициент шума на уровне всего 0,35 дБ. Коэффициент шума усилителя первого каскада определяет предельный уровень чувствительности всей системы, что одинаково важно как для обнаружения на больших расстояниях с помощью активного радара, так и для захвата слабых сигналов с помощью пассивного радара.
Сигнальная цепь — интегральные схемы для радиочастотного и микроволнового диапазонов – Как сжатие импульсов в активных радиолокационных системах, так и обработка функции перекрестной неоднозначности в пассивных радиолокационных системах предъявляют строгие требования к линейности и фазовому шуму радиочастотного входного каскада. Микроволновые радиочастотные интегральные схемы STARDL охватывают диапазон частот от постоянного тока до 50 ГГц — от смесителей до умножителей и фазосдвигателей — обеспечивая комплексные решения для цепочки обработки сигнала.
Системная интеграция — модули приёма/передачи – Будь то активные модули приёма-передачи с фазированной антенной решёткой или многоканальные пассивные приёмные решётки, интеграция с высокой плотностью представляет собой сложную инженерную задачу. Опыт компании STARDL в области модулей приёма-передачи позволяет решить ключевую проблему — “обеспечение стабильной многоканальной работы в условиях ограниченного пространства”.”
Реальность инженерного дела
Основное различие между активным и пассивным радаром заключается не в том, какой из них “более совершенный”, а в том, какой лучше подходит для конкретной задачи. Активный радар обеспечивает точные и управляемые возможности активного обнаружения, но при этом раскрывает собственное местоположение. Пассивный радар обеспечивает скрытое обнаружение, но при этом зависит от условий окружающей среды и имеет более низкую точность. Они не являются взаимозаменяемыми — они дополняют друг друга. Тенденцией в проектировании современных радиолокационных систем является объединение активных и пассивных датчиков, сочетающее поисковые возможности активного радара со скрытностью пассивного радара и его потенциалом противодействия стелс-технологиям для достижения ситуационной осведомлённости по принципу “1+1>2”.
Ассортимент продукции STARDL, охватывающий всю цепочку технологий радиолокации — от силовых устройств на основе GaN до малошумящих усилителей, от РЧ-чипов до модулей приёма-передачи — отвечает основным требованиям к РЧ-входному каскаду как активных, так и пассивных радиолокационных систем, обеспечивая надёжную аппаратную основу для различных типов радиолокационных систем.

