

Содержание
Доплеровский радар — это тип радиолокационной системы, в которой для измерения радиальной скорости цели используется эффект Доплера. Когда электромагнитная волна, излучаемая радаром, сталкивается с движущейся целью, частота эхо-сигнала изменяется: она увеличивается, когда цель движется к радару, и уменьшается, когда она удаляется от него. Регистрируя это изменение частоты, доплеровский радар может точно определять скорость цели. Доплеровский радар является основным датчиком в современных системах мониторинга погоды, управления воздушным движением, наведения ракет и предотвращения столкновений автомобилей. Точность измерения скорости этим устройством значительно превосходит точность традиционных радаров, которые основываются исключительно на скорости изменения дальности.
Академик Мао Эрке однажды отметил: “Радиолокационные системы, которые нам необходимо исследовать, — это не традиционные, отработанные до конца радиолокаторы и не простые копии передовых зарубежных моделей. Это должны быть радиолокаторы новой архитектуры, соответствующие законам развития радиолокационной техники и реальным потребностям”. Допплеровский радар — от ранних простых систем измерения скорости на основе непрерывной волны до современных импульсно-допплеровских и синтетических широкополосных импульсно-допплеровских архитектур — является наглядным инженерным примером этой философии “радаров новой архитектуры”.
1. Физическая сущность эффекта Доплера
1.1 Что такое эффект Доплера?
Эффект Допплера — это физическое явление, при котором частота волны, улавливаемой наблюдателем, изменяется при наличии относительного движения между источником волны и наблюдателем. Впервые описанный австрийским физиком Кристианом Допплером в 1842 году, этот эффект наблюдается для всех типов волн — звуковых, световых и электромагнитных.
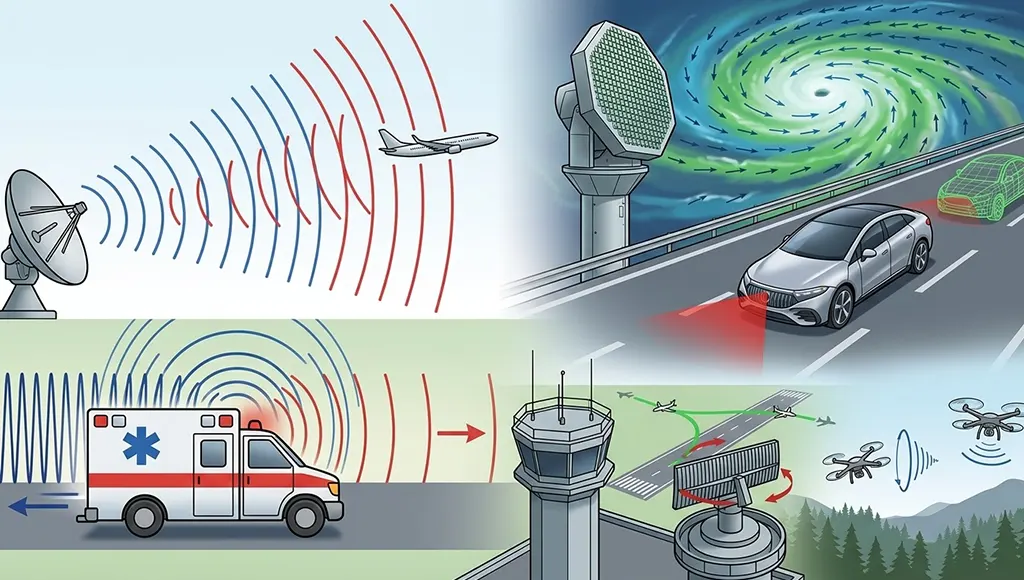
Самым наглядным примером из повседневной жизни является сирена скорой помощи: высота тона повышается по мере приближения машины и понижается по мере её удаления. Эффект Доплера в радиолокации подчиняется точно тому же физическому закону: когда электромагнитная волна, излучаемая радиолокатором, попадает на движущуюся цель, частота эхо-сигнала смещается в зависимости от относительного движения цели.
1.2 Математическое выражение доплеровского сдвига
Пусть частота излучения радара равна f₀, а цель движется к радару или от него со радиальной скоростью v. Соотношение между частотой эхо-сигнала f_r и частотой излучения имеет вид:
f_r = f₀ × (1 ± 2v/c)
где c — скорость света. Допплеровский сдвиг Δf = f_r – f₀ ≈ 2v·f₀/c. Это означает: Доплеровский сдвиг пропорционален радиальной скорости цели и частоте излучения.
Из этих взаимосвязей вытекают два важных следствия для инженерной практики:
Во-первых, чем выше частота излучения, тем больше доплеровский сдвиг, вызываемый той же скоростью, и тем выше чувствительность измерения скорости. Именно поэтому миллиметровые радиолокаторы способны точно измерять небольшие изменения скорости близлежащих целей в системах предотвращения столкновений автомобилей.
Второе, доплеровский радар измеряет радиальная скорость— компонента скорости цели, направленная вдоль направления луча радара, а не абсолютная скорость цели. Когда цель движется перпендикулярно направлению луча, доплеровский сдвиг равен нулю.
2. Как доплеровский радар измеряет скорость и дальность
2.1 Допплеровский радар с чистой непрерывной волной: только измерение скорости
Самый простой доплеровский радар использует архитектуру непрерывного излучения (CW) — он непрерывно излучает электромагнитные волны и принимает эхо-сигналы, а также непосредственно вычисляет радиальную скорость цели путем определения разности частот между исходящим сигналом и эхо-сигналом.
В исследовании, опубликованном в 2025 году, была продемонстрирована система доплеровского радара непрерывного излучения на основе программно-определяемого радио (SDR), работающая в диапазоне частот от 70 МГц до 6 ГГц и использующая несущую частоту 5,5 ГГц, что позволяет за счет более узкой полосы пропускания обеспечить более точное измерение сдвига частоты. В системе использовалась одноантенная конфигурация с перекрестной поляризацией для упрощения требований к аппаратному обеспечению, что позволило добиться погрешности измерения скорости примерно 2% в диапазоне 0–100 км/ч.
Ограничение, присущее чистому доплеровскому радару непрерывного излучения, очевидно: в нём содержится только информация о разности частот, без временных меток, и поэтому он не может измерять дальность. Он может ответить только на вопрос “с какой скоростью движется цель”, но не на вопрос “на каком расстоянии находится цель”.”
2.2 Импульсный доплеровский радар: одновременное измерение дальности и скорости
Для определения как дальности, так и скорости требуется импульсно-допплеровская архитектура. Радиолокатор излучает серию импульсов, определяя дальность путем измерения временной задержки между излученным импульсом и эхом, а скорость — путем анализа изменения фазы между эхо-сигналами соседних импульсов.
Основная проблема импульсно-допплеровского радара заключается в том, что компромисс между неоднозначностью дальности и неоднозначностью скорости. Низкая частота повторения импульсов (PRF) обеспечивает большую однозначную дальность, но приводит к неоднозначности скорости; высокая PRF обеспечивает большую однозначную скорость, но приводит к неоднозначности дальности. В инженерной практике для удовлетворения требований к измерению как дальности, так и скорости обычно используются методы устранения неоднозначности с использованием ступенчатой PRF или нескольких значений PRF.
2.3 Радар с непрерывной модуляцией частоты (FMCW): обобщение метода разности частот
Радар с непрерывной волной с модулированной частотой (FMCW) излучает непрерывную волну, частота которой линейно изменяется во времени; разность частот между излучаемым сигналом и эхом используется для одновременного вычисления дальности и скорости. В исследовании 2025 года была продемонстрирована схема трёхдиапазонного сигнала с линейной частотной модуляцией (LFM), состоящая из двух восходящих и одного нисходящего чирпа, все из которых имеют одинаковый наклон чирпа k.
Путем анализа сигнала импульса, генерируемого в процессе смешивания, можно определить дальность до цели и её скорость. Данный метод сочетает в себе преимущество непрерывной волны, заключающееся в низкой пиковой мощности, с возможностью определения дальности, присущей импульсным системам.
3. От индикации движущихся целей до импульсного допплера: технические достижения академика Мао Эрке
Техническая ценность доплеровского радара выходит далеко за рамки самого “измерения скорости”. В области обработки радиолокационных сигналов наиболее значимым применением доплеровского эффекта является отделение движущихся целей от сильных помех.
Эхосигналы от неподвижных объектов, таких как земля, здания и деревья (помехи), зачастую на несколько порядков сильнее эхосигналов от целей. Без соответствующей обработки слабые сигналы от небольших целей были бы заглушены помехами. Основная идея индикации движущихся целей (MTI) и обнаружения движущихся целей (MTD) заключается в следующем: использовать эффект Доплера для отделения движущихся целей от неподвижных помех— у неподвижных помех допплеровский сдвиг равен нулю, тогда как у движущихся целей он не равен нулю. Блоки допплеровских фильтров позволяют разделить эти два сигнала.
Академик Мао Эрке внес основополагающий вклад в эту область. Он “сделал значительный вклад в развитие в Китае технологий указания и обнаружения движущихся целей, а также в разработку архитектуры синтетических широкополосных импульсно-допплеровских радиолокационных систем”. Предложенные им направления развития радиолокаторов новой архитектуры — синтезированный широкополосный радиолокатор высокого разрешения, полнопространственно-временной радиолокатор, распределенный когерентный радиолокатор — объединены одной основной идеей: путем повышения разрешения радиолокатора — высокого дальностного разрешения и высокого углового разрешения — получить больше информации о целях и на этой основе изучить проблемы распознавания целей.
Эта идея имеет огромное значение для развития доплеровских радиолокационных систем. Информация о скоростном измерении, получаемая в результате доплеровской обработки, сама по себе представляет собой одну из форм “разрешающей способности”: когда цели и помехи невозможно различить по дальности и углу, доплеровское измерение зачастую становится решающим фактором, позволяющим их различить.
4. Типичные области применения доплеровских радаров
4.1 Мониторинг погодных условий
Доплеровский метеорологический радар является основным инструментом современного метеорологического прогнозирования. Регистрируя доплеровский сдвиг, вызванный движением частиц осадков (капель дождя, снежинок, градин), он одновременно получает отражательная способность и радиальная скорость информация. Это позволяет метеорологам не только определять, “где идет дождь”, но и “в каком направлении и с какой скоростью он движется” — что является ключевой основой для прогнозирования развития шторма и выпуска предупреждений.
В исследовании 2025 года рассматривался доплеровский радар с двойной поляризацией и частотой 94 ГГц, предназначенный для спутниковых платформ на низкой околоземной орбите, в котором для оценки отражательной способности и доплеровской скорости использовалась технология импульсных пар с поляризационным разнообразием (PDPP), а период конического сканирования составлял всего 5 секунд.
4.2 Измерение скорости движения
Допплеровский радар — это классическое устройство для измерения скорости движения транспортных средств. Полицейский радар определяет скорость автомобиля, измеряя допплеровский сдвиг, вызванный его движением. Современные автомобильные радарные системы — адаптивный круиз-контроль, система контроля «слепых зон», система автоматического экстренного торможения — практически полностью основаны на допплеровской архитектуре с непрерывной модуляцией частоты (FMCW), позволяющей определять относительную скорость целевых транспортных средств при одновременном измерении расстояния до них.
4.3 Наведение ракеты и измерение погрешности попадания
Доплеровский радар используется в системах наведения ракет для измерения относительной скорости между ракетой и целью, что обеспечивает важнейшую информацию для алгоритмов наведения. “Система векторного измерения расстояния промаха”, разработанная группой академика Мао Эрке, является одним из наиболее значимых достижений в этой области: благодаря размещению доплеровского измерительного оборудования вблизи ракеты или беспилотного летательного аппарата, она точно измеряет угол отклонения и скорость в момент промаха, обеспечивая информационную поддержку для совершенствования систем вооружения.
4.4 Обнаружение дронов и наблюдение за объектами, летящими на малой высоте
Допплеровский радар играет ключевую роль в системах противодействия БПЛА. Радарная заметность потребительских дронов составляет всего 0,01–0,02 м², и их эхо-сигналы легко заглушаются наземными помехами. Допплеровская обработка позволяет отделить дроны от помех благодаря сигнатурам микродвижений роторов и допплеровскому сдвигу скорости полета. Вращение роторов дрона создаёт уникальные микродопплеровские сигнатуры, которые стали важным техническим средством для отличия дронов от птиц.
5. Техническая поддержка компании STARDL для радиочастотных входных блоков доплеровских радаров
Основные рабочие характеристики доплеровского радара — точность измерения скорости, чувствительность обнаружения и способность подавления помех — в значительной степени определяются на уровне РЧ-предусилителя. Линейка продуктов STARDL для РЧ-предусилителей обеспечивает полную аппаратную поддержку доплеровских радаров:
Приемная цепь — малошумящие усилители. Доплеровский радар должен извлекать слабые сигналы эхо из непрерывных утечек излучения и сильных помех. Коэффициент шума первого каскада приемной цепи напрямую определяет предельный уровень чувствительности системы. Усилители низкого шума (LNA) компании STARDL, изготовленные по технологии GaAs, обеспечивают коэффициент шума на уровне всего 0,35 дБ при сохранении хорошей линейности, что имеет решающее значение для способности доплеровского радара обнаруживать цели в условиях сильных помех.
Цепочка передачи сигнала — силовые устройства на основе GaN. Импульсно-допплеровский радар требует высокой пиковой мощности излучения для обнаружения целей на больших расстояниях. Силовые устройства STARDL на основе GaN охватывают диапазон частот 0,5–8,0 ГГц с выходной мощностью до 100 Вт и более и оснащены предварительно согласованными сетями внутреннего импеданса, которые обеспечивают стабильную линейность в импульсном режиме работы. Высокая удельная мощность и термическая стабильность GaN делают его идеальным выбором для радиолокационных передатчиков.
Сигнальная цепь — интегральные схемы для радиочастотного и микроволнового диапазонов. К доплеровским радарам предъявляются чрезвычайно высокие требования к фазовой когерентности — импульсы передачи должны сохранять строгое фазовое соотношение, в противном случае точность определения доплеровского сдвига значительно снижается. Микроволновые РЧ-интегральные схемы STARDL охватывают диапазон частот от постоянного тока до 50 ГГц. Конструкция с низким фазовым шумом напрямую влияет на точность измерения скорости доплеровским радаром и коэффициент улучшения MTI.
Системная интеграция — модули приёма/передачи. В доплеровских радарах с фазированной антенной решеткой каждый антенный элемент требует наличия отдельного канала передачи/приёма. Опыт компании STARDL в области модулей передачи/приёма позволяет предложить комплексное решение — от отдельных устройств до модулей — для доплеровских радаров с фазированной антенной решеткой высокой плотности.
6. Допплеровский радар и другие архитектуры: сравнение вариантов выбора
| Размер | Допплеровский радар с непрерывной волной | Импульсный доплеровский радар | Доплеровский радар с модулированной частотой волны (FMCW) |
|---|---|---|---|
| Дальность действия | Нет | Да (с задержкой) | Да (разность частот) |
| Измерение скорости | Отлично | Сильный | Сильный |
| Пиковая мощность | Низкий | Высокий | Низкий |
| Зона ограниченной видимости | Нет | Существует | Нет |
| Максимальная дальность обнаружения | Ближний диапазон | Дальняя дальность | Средняя и ближняя дальность |
| Типичные области применения | Радар скорости, взрыватель с датчиком приближения | Система управления огнем с воздуха, метеорологический радар | Автомобильный радар, обнаружение дронов |
Реальность инженерного дела
Суть доплеровского радара заключается в извлечении данные о скорости от электромагнитных волн и преобразование его в способность распознавать цели и подавлять помехи. От простейших методов измерения скорости с непрерывной волной до импульсно-допплеровской архитектуры и допплеровских радаров с непрерывной модуляцией частоты (FMCW) — каждая стадия развития отвечает на один и тот же инженерный вопрос: как извлечь информацию о более слабых целях из более сильных помех в условиях все более сложной электромагнитной среды.
Идея, отстаиваемая академиком Мао Эрке — ”повышение разрешения для получения большего объема информации о целях” — нашла полное подтверждение в процессе технологической эволюции доплеровских радаров. Внедрение доплеровского измерения по сути означает добавление нового средства “разрешения” к радиолокатору. А указанный им недостаток — ”по-прежнему существует пробел в области электронных компонентов” — является именно той отправной точкой, с которой компания STARDL продолжает инвестировать в радиочастотные входные блоки.
Ассортимент продукции STARDL в области РЧ-фронт-эндов — от силовых устройств на основе GaN до малошумящих усилителей, от микроволновых РЧ-микросхем до модулей приёма-передачи — обеспечивает полную аппаратную цепочку от передачи до приёма для доплеровских радаров.

