

Índice
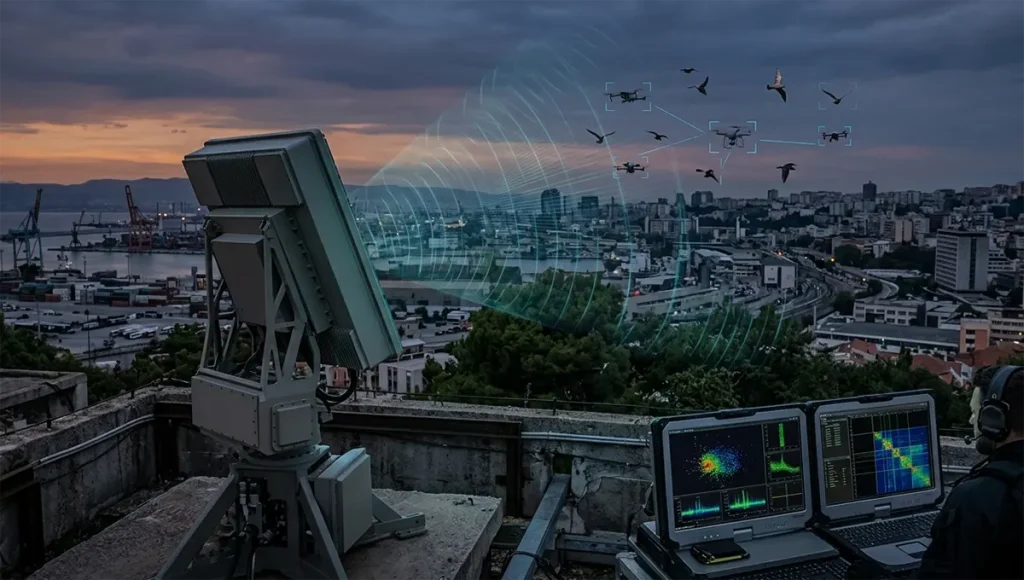
Se trabalha na área da defesa em baixa altitude, já sabe isto: a parte mais difícil da luta contra os drones não é abatê-los — é localizá-los.
EO/IR não funciona à noite ou com nevoeiro. A monitorização do espectro de RF não consegue detetar drones que voam silenciosamente. No final, O único sensor que funciona 24 horas por dia, 7 dias por semana, e proporciona um posicionamento 3D preciso é o radar.
Mas eis o problema. Os drones para o consumidor, como o DJI Mavic, têm uma secção transversal de radar (RCS) de apenas 0,01–0,03 m² — são mais pequenos do que uma ave de grande porte. E voam deliberadamente a baixa altitude, escondendo-se atrás de edifícios, árvores e viadutos.
Conseguir captar aquele sinal fraco do drone no meio de um ruído intenso é o que distingue um radar a sério de um brinquedo.
Segue-se um guia prático e sem rodeios, centrado na engenharia: bandas, arquiteturas, supressão de interferências, micro-Doppler e as armadilhas que os fornecedores não lhe revelam.
1. Banda X vs. banda Ku — Não se deixe enganar pelas especificações
Este é um debate antigo, mas muitas pessoas fazem a escolha errada.
- Banda Ku (12–18 GHz)
Comprimento de onda mais curto, feixe mais estreito, melhor eficiência de retorno em alvos pequenos.
Ideal para capturar características do micro-movimento do rotor.
Desvantagem: maior atenuação causada pela chuva e pelo nevoeiro do que na banda X.
Quando o escolher: ambientes urbanos ou universitários, onde a classificação precisa é importante. - Banda X (8–12 GHz)
Comprimento de onda maior, melhor penetração, maior resistência à chuva e à neve.
Melhor para alerta precoce de grande área e longo alcance, mas menos eficaz na extração de detalhes finos.
Quando o escolher: perímetros dos aeroportos, segurança nas fronteiras, proteção de grandes áreas.
Falando a sério: Não esperes que uma única banda faça tudo. Em sistemas de grande dimensão, Banda X para localização + banda Ku para acompanhamento É comum. Se só puder comprar um radar, pergunte-se: o que é mais importante para si: a estabilidade em condições meteorológicas adversas ou a classificação precisa?
2. FMCW + AESA — Não é apenas um exagero de marketing, é realmente necessário
Se ainda está a considerar radares de varredura mecânica para a deteção de drones, pare. Estes não funcionam com alvos dinâmicos.
- FMCW (Onda Contínua Modulada em Frequência)
Baixa potência de transmissão, sem zona morta, não perde de vista os drones em voo estacionário ou que se deslocam lentamente a curta distância. - AESA (Matriz de Varredura Eletrónica Ativa)
Orientação do feixe com precisão ao nível de milissegundos.
Por que é que isto é importante: os drones FPV podem ultrapassar os 100 km/h e fazer curvas de 90°.
Quando um radar mecânico volta a rodar, o drone já se foi.
Armadilha comum: Alguns fornecedores afirmam utilizar tecnologia “phased array”, mas recorrem a uma varredura híbrida mecânica-eletrónica — a taxa de atualização continua a ser demasiado baixa. Teste sempre rastreio contínuo de alvos altamente manobráveis durante a aceitação.
3. A verdadeira dificuldade: filtrar pássaros com o Micro-Doppler
Qual é o maior problema nas implementações em produção?
Não se trata de drones desaparecidos — são falsos alarmes.
As aves podem ter praticamente o mesmo RCS, velocidade e altitude que os pequenos drones.
Se utilizar apenas limiares de velocidade e posição, o seu sistema irá emitir alertas centenas de vezes por dia — para todas as aves.
O que realmente resolve isto: Micro-Doppler.
Em linguagem simples:
- Os rotores dos drones rodam a milhares de RPM, produzindo regular, periódico, simétrico modulação no sinal de retorno do radar
- As asas das aves batem de forma irregular e assimétrica, com um conteúdo de baixa frequência
Recorrendo à análise tempo-frequência (como STFT ou WVD), um radar consegue extrair essas “impressões digitais” e distinguir fisicamente as aves dos drones.
Dica de seleção: Pergunte diretamente aos fornecedores — “Qual é a vossa taxa de falsos alarmes num ambiente onde só há aves? Conseguem fazer uma demonstração com uma mistura de aves e drones num ambiente urbano?”
Quem consegue responder com clareza e demonstrar é quem tem experiência real.
4. Como eliminar a desordem urbana — Três elementos indispensáveis
Nas cidades, nos aeroportos, nas centrais nucleares — os edifícios, as árvores e os veículos terrestres geram desordem 40–60 dB mais forte do que o sinal de retorno de um drone.
Na engenharia, há três coisas que realmente funcionam:
- Mapa dinâmico de obstáculos
O radar identifica os elementos estáticos do ambiente ao longo de alguns minutos e, em seguida, elimina-os.
Isto é básico. Se um radar não tiver esta funcionalidade, procure outro. - MTI/MTD adaptativo
Filtros digitais de ordem elevada que suprimem o ruído Doppler próximo de zero (como árvores a balançar). - CFAR (Taxa Constante de Falsos Alarmes)
Ajusta dinamicamente os limiares de deteção com base no ruído local — evita tanto o efeito de “neve” como a falha na deteção em ambientes com muita interferência.
Cuidado: Alguns fornecedores utilizam um MTI simples, sem adaptação. Funciona em laboratório, mas falha no local de instalação. Teste sempre Desempenho em caso de falsos alarmes em diferentes níveis de vento, horas do dia e densidades de multidão.
5. Uma tabela de referência rápida: o que significa, na prática, “suficientemente bom”
A maioria dos projetos fracassa não por terem comprado produtos baratos, mas por não terem definido as especificações corretas.
| Perguntas que deve fazer | Requisito mínimo | Porquê |
|---|---|---|
| Alcance de deteção para um alvo de 0,01 m² | ≥2 km (de preferência 3+ km) | Deixa tempo para a interceção |
| Taxa de atualização | ≤1 s | A AESA é obrigada a monitorizar os drones FPV |
| Saída 3D (ângulo de elevação) | Imprescindível | Sem elevação, não é possível detetar sistemas EO/IR nem dispositivos de interferência |
| Faixas simultâneas | ≥64 alvos | Os enxames de drones são uma realidade, não são ficção científica |
| Métodos de supressão de ruído | Mapa de interferências + MTI + CFAR | Se faltar qualquer um deles, o desempenho urbano entra em colapso |
6. Palavras sinceras finais
Um bom radar antidrones é não se trata da potência máxima. Trata-se de:
- Identificar um alvo de 0,01 m² num ambiente com muita interferência
- Distinguir aves de drones utilizando o micro-Doppler
- Acompanhar um drone FPV que faz curvas fechadas sem perder o sinal
Ao avaliar, não se limite a ler as fichas técnicas.
Pergunte: Já foi testado no local? Sob chuva? Com aves? Sob pressão de enxame?
Um radar que hesite nestas questões irá falhar quando for preciso.
Porque, no fim de contas, o radar é os olhos de todo o seu Sistema C-UAS. Se os sensores falharem, o bloqueador, o sistema de falsificação e toda a cadeia de resposta tornam-se inúteis.

