

Table des matières
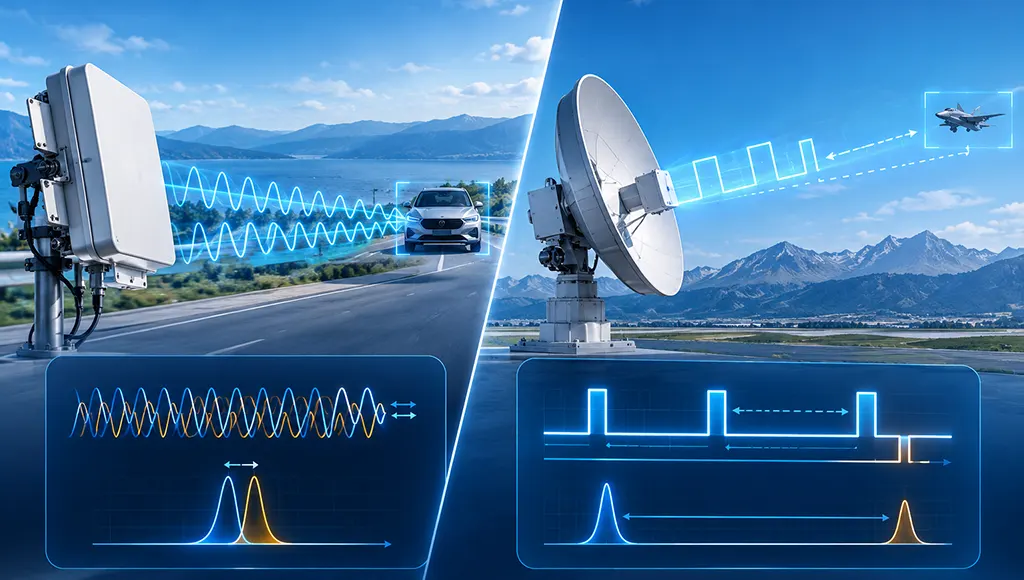
Un radar à onde continue (CW) émet des ondes électromagnétiques en continu tout en recevant simultanément les échos ; il mesure la vitesse de la cible grâce à l'effet Doppler, mais ne peut pas mesurer directement la distance. Un radar à impulsions émet périodiquement de courtes impulsions de forte puissance et détecte les échos entre ces impulsions ; il calcule directement la distance de la cible en mesurant le délai entre l'émission et la réception. La différence fondamentale réside dans la structure temporelle du signal : le radar à onde continue “ émet et écoute en permanence ”, tandis que le radar à impulsions “ émet une seule fois, puis écoute ”.”
L'académicien Mao Erke a un jour souligné que la contradiction fondamentale dans le développement de la technologie radar a toujours résidé dans l'équilibre entre “ voir clairement ” et “ mesurer avec précision ”. La différence entre Radar CW et le radar à impulsions est, par essence, une solution technique à cette contradiction, dans le cadre de contraintes physiques différentes.
1. Radar à onde continue : le spécialiste de la vitesse avec un balayage continu
L'émetteur d'un radar CW fonctionne en continu, sans intervalle entre les impulsions. Cela signifie que les signaux d'émission et de réception se chevauchent entièrement dans le temps, ce qui nécessite des antennes d'émission et de réception physiquement distinctes ; sinon, le signal d'émission se répercuterait directement dans le canal de réception et masquerait l'écho faible.
1.1 Principe de fonctionnement
Le radar CW détermine la vitesse de la cible en mesurant la Décalage Doppler entre les signaux émis et reçus. Lorsqu'une cible se rapproche du radar, la fréquence de l'écho augmente ; lorsqu'elle s'en éloigne, la fréquence de l'écho diminue. En calculant la corrélation croisée des deux signaux et en appliquant un filtrage passe-bas, on peut extraire le décalage Doppler et estimer la vitesse radiale de la cible.
La résolution en vitesse d'un radar à onde continue est inversement proportionnelle à la durée d'observation T : plus l'observation est longue, plus la mesure de vitesse est précise.
1.2 La cause physique de son incapacité à mesurer la portée
Radar à onde continue non modulée Impossible de mesurer la portée. La raison : le signal émis est continu et ne comporte aucun repère temporel ; le récepteur ne peut donc pas déterminer à quel instant du signal émis correspond l'écho. L'absence de référence de phase rend le déphasage de l'écho ambigu pour le récepteur, et il est impossible d'extraire des informations de distance à partir du signal.
Cette limitation confère au radar CW traditionnel un créneau d'application très spécifique : les cas où seules les informations de vitesse sont nécessaires, et non la distance. Les radars de contrôle de vitesse de la police, les détecteurs de mouvement, les alarmes antivol et les détonateurs de proximité sont des exemples typiques de ce principe.
1.3 Onde continue à modulation de fréquence (FMCW) : compensation du déficit de télémétrie
Afin de conserver les avantages du radar à onde continue (CW) tout en bénéficiant d'une capacité de télémétrie, le radar FMCW ajoute une modulation de fréquence au signal émis. En émettant un signal dont la fréquence varie linéairement dans le temps et en comparant la différence de fréquence entre les signaux émis et reçus, il est possible de calculer simultanément la distance et la vitesse.
Le principal atout de Radar FMCW est son puissance de crête extrêmement faible. Comme il émet en continu, le radar FMCW peut offrir des performances de détection comparables tout en utilisant une puissance en régime permanent inférieure de deux à trois ordres de grandeur à celle d'un radar à impulsions. C'est pourquoi le radar FMCW s'impose comme la solution de référence pour les radars automobiles, les systèmes d'évitement d'obstacles des drones et la détection de haute précision à courte portée.
2. Le radar à impulsions : la pierre angulaire technique de la télémétrie par temps de vol
Un radar à impulsions émet périodiquement de courtes impulsions de forte puissance et “ écoute ” les échos entre ces impulsions. Comme l'émission et la réception sont décalées dans le temps, une seule antenne peut être utilisée pour les deux fonctions, un commutateur émission-réception assurant la protection du récepteur.
2.1 Principe de fonctionnement
Le principe physique de la télémétrie par radar à impulsions est extrêmement simple : il s'agit de mesurer la délai entre l'impulsion émise et l'écho reçu, multiplier par la vitesse de la lumière, puis diviser par deux : on obtient ainsi la distance de la cible.
Les principaux paramètres de performance d'un radar à impulsions sont les suivants : largeur d'impulsion et fréquence de répétition des impulsions (PRF) . La largeur d'impulsion détermine la résolution en distance : plus l'impulsion est courte, plus la distance minimale entre deux cibles distinguables est faible. La fréquence de répétition des impulsions (PRF) détermine la portée maximale de détection sans ambiguïté : une PRF plus élevée signifie davantage d'impulsions par unité de temps, mais un intervalle plus court entre les impulsions, de sorte que les échos provenant de cibles éloignées peuvent être confondus avec ceux de l'impulsion suivante.
2.2 Le dilemme de la largeur d'impulsion
La conception des radars à impulsions se heurte toujours à une contradiction fondamentale :
Impulsions courtes offrent une bonne résolution de distance et une distance minimale, mais une puissance limitée et une détection à longue distance médiocre. Impulsions longues offrent une puissance plus élevée et une portée de détection plus grande, mais une résolution de portée réduite et une zone morte plus importante à courte portée.
En ingénierie, cette contradiction est résolue grâce à compression d'impulsions. Une impulsion large est émise (garantissant l'énergie), avec une modulation de fréquence ou de phase appliquée au sein de l'impulsion. À la réception, un filtrage adapté compresse l'impulsion large en une impulsion étroite (rétablissant ainsi la résolution). Le rapport de compression est égal au produit de la largeur d’impulsion par la bande passante : une impulsion de 100 microsecondes avec une bande passante de 10 MHz équivaut à une résolution d’impulsion de 0,01 microseconde.
2.3 Radar Doppler à impulsions : intégration de la mesure de la distance et de la vitesse
Le radar à impulsions permet également de mesurer la vitesse d'une cible grâce à l'effet Doppler. Radar Doppler à impulsions ajoute un traitement Doppler à l'architecture à impulsions, en extrayant des informations de vitesse grâce à l'analyse des variations de phase entre des impulsions d'écho successives.
Le principal défi pour les radars Doppler à impulsions réside dans le compromis entre l'ambiguïté de distance et l'ambiguïté de vitesse. Un PRF faible offre une grande portée sans ambiguïté, mais présente une ambiguïté de vitesse ; un PRF élevé offre une grande vitesse sans ambiguïté, mais présente une ambiguïté de portée. En ingénierie, PRF décalé ou résolution des ambiguïtés dans les systèmes à PRF multiples Ces techniques sont généralement utilisées pour répondre à la fois aux exigences en matière de mesure de la distance et de la vitesse.
3. Comparaison des principales différences
| Dimension | Radar à onde continue (CW) | Radar à impulsions |
|---|---|---|
| Structure du signal | Transmission continue, sans intervalles entre les impulsions | Impulsions courtes et périodiques séparées par des intervalles |
| Capacité de portée | Aucune (sauf en cas de modulation de fréquence) | Mesure directe du retard, haute précision |
| Mesure de la vitesse | Excellente mesure Doppler directe | Nécessite un traitement Doppler à impulsions |
| Puissance de crête | Faible (la puissance en régime permanent suffit) | Élevée (énergie libérée par courtes rafales) |
| Antennes d'émission/réception | Doivent être physiquement séparés | Peut être partagé, nécessite un commutateur TR |
| Zone d'aveuglement de la portée | Aucune (réception en continu) | Existe (impossible de recevoir pendant l'impulsion) |
| Applications typiques | Radars de vitesse, détonateurs de proximité, radars automobiles à ondes portantes en modulation de fréquence (FMCW) | Radar de recherche, radar de poursuite, radar météorologique |
4. Cadre décisionnel pour la sélection des solutions techniques
L'académicien Mao Erke a souligné, dans ses réflexions sur le développement de la technologie radar : “ Les systèmes radar sur lesquels nous devons mener nos recherches ne sont ni des radars traditionnels et éprouvés, ni de simples copies de radars étrangers de pointe. Il doit s'agir de radars dotés d'une nouvelle architecture, conformes aux lois du développement de la technologie radar et aux besoins réels. ” Ce raisonnement s'applique également au choix entre les radars à onde continue et les radars à impulsions : il n'existe pas d'architecture “ meilleure ”, mais seulement une solution “ plus adaptée ”.
Optez pour un radar à impulsions dans les cas suivants :
- Une mesure précise de la distance est nécessaire (par exemple, radar de recherche, radar de poursuite, radar météorologique)
- Les informations relatives à la distance et à la vitesse sont toutes deux nécessaires (radar Doppler à impulsions)
- Une longue portée de détection est nécessaire, ce qui exige une puissance de crête élevée
- La fonctionnalité « Track-while-scan » (TWS) est requise
Choisissez le radar CW/FMCW dans les cas suivants :
- Seules les informations relatives à la vitesse sont nécessaires, et non la distance (par exemple, les radars de la police)
- La puissance de crête est strictement limitée (par exemple, radars automobiles, appareils portables)
- On recherche une probabilité d'interception et de brouillage électromagnétique extrêmement faible
- Détection de haute précision à courte portée, tenant compte de la taille et de la consommation d'énergie
5. La gamme de composants frontaux RF de STARDL pour les deux architectures radar
Qu'il s'agisse d'un radar à onde continue (CW) ou à impulsions, les performances du front-end RF constituent le facteur déterminant des capacités du système. Les radars à impulsions nécessitent des chaînes d’émission à puissance de crête élevée et une protection de réception à récupération rapide ; les radars à onde continue (CW) nécessitent quant à eux des chaînes de réception à très faible bruit pour extraire les échos continus faibles. La gamme de circuits d’entrée RF pour radars de STARDL répond aux exigences essentielles de ces deux architectures :
Chaîne de transmission – Dispositifs de puissance au GaN – Le principe fondamental du radar à impulsions repose sur une transmission à puissance de crête élevée. Les dispositifs de puissance GaN de STARDL couvrent la bande de fréquences de 0,5 à 8,0 GHz avec une puissance de sortie pouvant atteindre plus de 100 W ; ils sont dotés de réseaux d’impédance internes pré-adaptés qui garantissent une linéarité stable en fonctionnement pulsé. La densité de puissance élevée et les caractéristiques de commutation rapide du GaN en font le choix idéal pour les émetteurs de radars à impulsions.
Chaîne de réception – Amplificateurs à faible bruit – Les radars CW doivent extraire des signaux d'écho faibles d'un signal de fuite d'émission continu et puissant, ce qui impose des exigences extrêmement élevées en matière de plage dynamique et de facteur de bruit de la chaîne de réception. Les amplificateurs à faible bruit (LNA) de STARDL sont basés sur un procédé GaAs et permettent d'atteindre des facteurs de bruit aussi bas que 0,35 dB tout en conservant une bonne linéarité.
Chaîne de signal – Circuits intégrés RF et hyperfréquences – Tant la compression d’impulsions des radars à impulsions que l’extraction Doppler des radars à onde continue imposent des exigences strictes en matière de bruit de phase et de linéarité du circuit d’entrée RF. Les circuits intégrés RF hyperfréquences de STARDL couvrent une plage allant du courant continu à 50 GHz, des mélangeurs aux multiplicateurs en passant par les déphaseurs, offrant ainsi des solutions complètes pour la chaîne de signal.
Intégration système – Modules T/R – Qu'il s'agisse de modules d'émission-réception à réseau phasé à impulsions ou de réseaux de réception multicanaux en onde continue, l'intégration à haute densité constitue un défi technique. L'expertise de STARDL en matière de modules d'émission-réception offre une base matérielle solide pour ces deux architectures radar.
La réalité de l'ingénierie
La différence fondamentale entre un radar à onde continue (CW) et un radar à impulsions réside dans la structure temporelle du signal : le radar CW “ émet en continu ”, tandis que le radar à impulsions “ émet une seule fois, puis écoute ”. Cette différence détermine les écarts en termes de capacité de télémétrie, d'exigences en puissance de crête et de scénarios d'application.
Le radar à onde continue (CW) permet une mesure précise de la vitesse avec une puissance de crête extrêmement faible, mais ne peut pas mesurer directement la distance. Le radar à impulsions sacrifie une puissance de crête élevée au profit d'une capacité de télémétrie directe, mais se heurte à un dilemme entre la largeur d'impulsion et la résolution. Le radar FMCW, qui constitue une version améliorée du radar CW, compense cette lacune en matière de télémétrie grâce à la modulation de fréquence et s'est imposé comme la norme dans les applications de haute précision à courte portée.
Le choix de l'architecture dépend des exigences de la mission : a-t-on besoin d'informations sur la portée ou sur la vitesse ? La puissance de crête est-elle limitée ? Quelle est la portée de détection requise ? La prise en compte de ces contraintes physiques transforme le choix, qui n'est plus une simple comparaison visant à déterminer “ laquelle est la plus avancée ”, mais devient un jugement systématique visant à déterminer “ laquelle est la plus adaptée à cette mission ”.”
La gamme de composants RF frontaux pour radars de STARDL — allant des dispositifs de puissance au GaN aux amplificateurs à faible bruit, en passant par les puces RF et les modules d'émission-réception — offre une prise en charge matérielle complète pour les architectures de radars à onde continue (CW) et à impulsions.

