

Índice
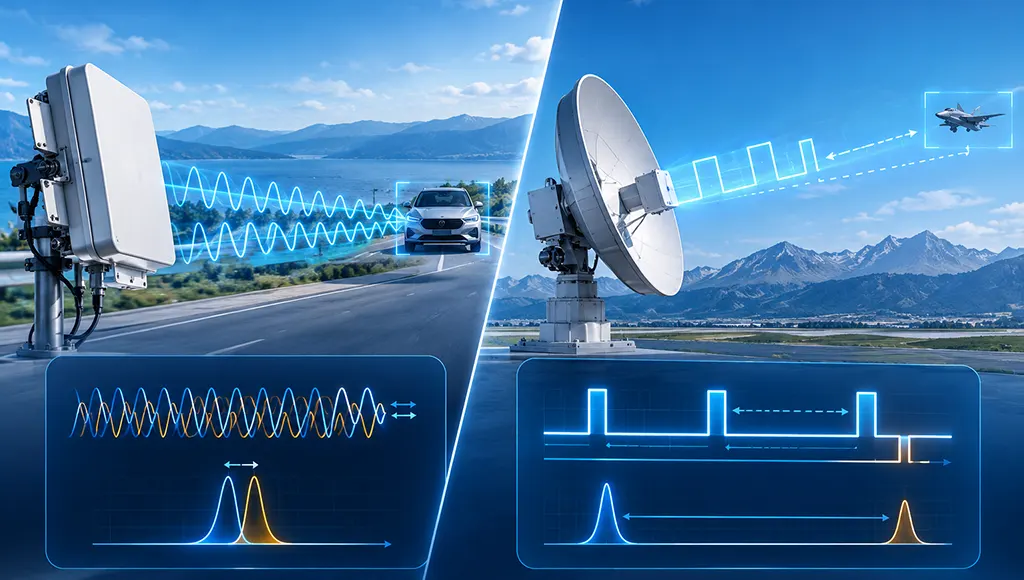
El radar de onda continua (CW) transmite ondas electromagnéticas de forma continua y, al mismo tiempo, recibe ecos, midiendo la velocidad del objetivo a través del efecto Doppler, pero sin poder medir la distancia directamente. El radar de impulsos transmite periódicamente impulsos cortos y de alta potencia y capta los ecos entre impulsos, calculando la distancia al objetivo directamente mediante la medición del retardo temporal entre la transmisión y la recepción. La diferencia fundamental radica en la estructura temporal de la señal: el radar de onda continua “no deja de emitir ni de recibir”, mientras que el radar de impulsos “emite una vez y luego recibe”.”
El académico Mao Erke señaló en una ocasión que la contradicción fundamental en el desarrollo de la tecnología de radar siempre ha sido el equilibrio entre “ver con claridad” y “medir con precisión”. La diferencia entre Radar CW Y el radar de impulsos es, en esencia, una solución de ingeniería a esta contradicción en el marco de diferentes restricciones físicas.
1. Radar de onda continua: el especialista en velocidad con iluminación continua
El transmisor de un radar CW funciona de forma continua, sin intervalos entre pulsos. Esto significa que las señales de transmisión y recepción se solapan completamente en el tiempo, lo que requiere antenas de transmisión y recepción físicamente separadas; de lo contrario, la señal de transmisión se filtraría directamente al canal de recepción y ahogaría el débil eco.
1.1 Principio de funcionamiento
El radar de onda continua (CW) calcula la velocidad del objetivo midiendo la Desplazamiento Doppler entre las señales transmitidas y recibidas. Cuando un objetivo se aproxima al radar, la frecuencia del eco aumenta; cuando se aleja, la frecuencia del eco disminuye. Al calcular la correlación cruzada de las dos señales y aplicar un filtrado de paso bajo, se puede extraer el desplazamiento Doppler y estimar la velocidad radial del objetivo.
La resolución de velocidad de un radar de onda continua (CW) es inversamente proporcional al tiempo de observación T: cuanto más prolongada sea la observación, más precisa será la medición de la velocidad.
1.2 La causa física de su incapacidad para medir la distancia
Radar de onda continua (CW) sin modular No se puede medir la distancia. El motivo: la señal de transmisión es continua y carece de marcadores temporales, por lo que el receptor no puede determinar a qué instante de la señal transmitida corresponde el eco. La falta de una referencia de fase hace que el desfase del eco resulte ambiguo para el receptor, y no es posible extraer información sobre la distancia a partir de la señal.
Esta limitación hace que el radar CW tradicional tenga un nicho de aplicación muy específico: casos en los que solo se necesita información sobre la velocidad, y no sobre la distancia. Los radares de velocidad de la policía, los detectores de movimiento, las alarmas antirrobo y los detonadores de proximidad son ejemplos típicos de este principio.
1.3 Onda continua modulada en frecuencia (FMCW): compensación de la pérdida de alcance
Para conservar las ventajas del radar de onda continua (CW) y, al mismo tiempo, obtener capacidad de medición de distancias, el radar FMCW añade modulación de frecuencia a la señal transmitida. Al transmitir una señal cuya frecuencia varía linealmente con el tiempo y comparar la diferencia de frecuencia entre las señales de transmisión y recepción, se pueden calcular simultáneamente tanto la distancia como la velocidad.
La principal ventaja de Radar FMCW es su potencia máxima extremadamente baja. Dado que transmite de forma continua, el radar FMCW puede alcanzar un rendimiento de detección comparable utilizando una potencia en régimen estacionario entre dos y tres órdenes de magnitud inferior a la del radar de impulsos. Esto convierte al radar FMCW en la opción más habitual para los radares de automoción, la evitación de obstáculos en drones y la detección de alta precisión a corta distancia.
2. Radar de impulsos: la base técnica de la medición de distancias por retardo de tiempo
El radar de impulsos transmite periódicamente impulsos cortos y de alta potencia y “escucha” los ecos entre impulsos. Dado que la transmisión y la recepción están separadas en el tiempo, se puede utilizar una sola antena para ambas funciones, con un conmutador de transmisión-recepción que protege el receptor.
2.1 Principio de funcionamiento
El principio físico de la telemetría por radar de impulsos es muy sencillo: medir la retardo entre el pulso transmitido y el eco recibido, multiplicado por la velocidad de la luz y dividido por dos: esa es la distancia al objetivo.
Los parámetros fundamentales de rendimiento de un radar de impulsos son: anchura del pulso y frecuencia de repetición de impulsos (PRF) . La anchura del pulso determina la resolución de alcance: cuanto más corto es el pulso, menor es la distancia mínima entre dos objetivos distinguibles. La frecuencia de repetición de pulsos (PRF) determina el alcance máximo de detección sin ambigüedades: una PRF más alta implica más pulsos por unidad de tiempo, pero un intervalo más corto entre pulsos, por lo que los ecos de objetivos lejanos pueden confundirse con los ecos del pulso siguiente.
2.2 El dilema de la anchura del pulso
El diseño de los radares de impulsos siempre se enfrenta a una contradicción fundamental:
Pulsos cortos ofrecen una buena resolución de distancia y una distancia mínima de detección, pero tienen una energía limitada y una detección deficiente a larga distancia. Pulsos largos proporcionan más energía y un mayor alcance de detección, pero con una resolución de alcance reducida y una zona ciega más amplia en el rango cercano.
En ingeniería, esta contradicción se resuelve mediante compresión de impulsos. Se transmite un pulso ancho (lo que garantiza la energía), al que se le aplica una modulación de frecuencia o de fase dentro del propio pulso. En la recepción, el filtrado adaptado comprime el pulso ancho en uno estrecho (recuperando así la resolución). La relación de compresión es igual al producto de la anchura del pulso y el ancho de banda: un pulso de 100 microsegundos con un ancho de banda de 10 MHz equivale a una resolución de pulso de 0,01 microsegundos.
2.3 Radar Doppler de impulsos: unificación de la medición de la distancia y la velocidad
El radar de impulsos también puede medir la velocidad de un objetivo mediante el efecto Doppler. Radar Doppler de impulsos incorpora el procesamiento Doppler a la arquitectura de pulsos, extrayendo información sobre la velocidad mediante el análisis de los cambios de fase entre pulsos de eco sucesivos.
El principal reto de los radares Doppler de impulsos es el compromiso entre la ambigüedad de alcance y la ambigüedad de velocidad. Una frecuencia de repetición de impulsos (PRF) baja proporciona un alcance amplio y sin ambigüedades, pero adolece de ambigüedad en la velocidad; una PRF alta proporciona una velocidad amplia y sin ambigüedades, pero adolece de ambigüedad en el alcance. En ingeniería, PRF escalonado o resolución de ambigüedad en PRF múltiples Estas técnicas se suelen utilizar para cumplir los requisitos de medición tanto de distancia como de velocidad.
3. Comparación de las diferencias fundamentales
| Dimensión | Radar de onda continua (CW) | Radar de impulsos |
|---|---|---|
| Estructura de la señal | Transmisión continua, sin intervalos entre pulsos | Pulsos cortos periódicos con intervalos |
| Capacidad de alcance | Ninguna (a menos que esté modulada en frecuencia) | Medición directa del retardo temporal, alta precisión |
| Medición de la velocidad | Excelente medición Doppler directa | Requiere procesamiento Doppler de pulso |
| Potencia máxima | Bajo (basta con la potencia en régimen estable) | Alta (energía liberada en ráfagas breves) |
| Antenas de transmisión/recepción | Deben estar físicamente separados | Se puede compartir; requiere el interruptor TR |
| Zona ciega del alcance | Ninguna (recepción continua) | Existe (no se puede recibir durante el pulso) |
| Aplicaciones típicas | Radares de velocidad, espoletas de proximidad, radares FMCW para automóviles | Radar de búsqueda, radar de seguimiento, radar meteorológico |
4. Marco de decisión para la selección de soluciones de ingeniería
El académico Mao Erke destacó en sus reflexiones sobre el desarrollo de la tecnología de radar: “Los sistemas de radar que debemos investigar no son los radares tradicionales y consolidados, ni simples copias de radares extranjeros avanzados. Deben ser radares de nueva arquitectura que se ajusten a las leyes del desarrollo de la tecnología de radar y a las necesidades reales”. Este razonamiento se aplica igualmente a la elección entre radares de onda continua (CW) y radares de impulsos: no existe una arquitectura “mejor”, sino únicamente una solución “más adecuada”.
Elige el radar de impulsos cuando:
- Se requiere una medición precisa de la distancia (por ejemplo, radar de búsqueda, radar de seguimiento, radar meteorológico)
- Se necesita información tanto de distancia como de velocidad (radar Doppler de impulsos)
- Se requiere un largo alcance de detección, lo que exige una potencia máxima elevada
- Es necesaria la función «Track-while-scan» (TWS)
Elige el radar CW/FMCW cuando:
- Solo se necesita información sobre la velocidad, no sobre la distancia (por ejemplo, los radares de la policía)
- La potencia máxima está estrictamente limitada (por ejemplo, radares de automóviles, dispositivos portátiles)
- Se busca una probabilidad extremadamente baja de interceptación y de interferencias electromagnéticas
- Detección de alta precisión a corta distancia, sensible al tamaño y al consumo energético
5. La gama de componentes de entrada de radiofrecuencia (RF) de STARDL para ambas arquitecturas de radar
Tanto en el caso de los radares de onda continua (CW) como en el de los radares de impulsos, el rendimiento del front-end de RF es el factor determinante fundamental de la capacidad del sistema. Los radares de impulsos requieren cadenas de transmisión con alta potencia de pico y protección de recepción de recuperación rápida; los radares de onda continua (CW) requieren cadenas de recepción con ruido ultrabajo para extraer ecos continuos débiles. La gama de front-ends de RF para radares de STARDL cubre los requisitos críticos de ambas arquitecturas:
Cadena de transmisión – Dispositivos de potencia de GaN – La esencia del radar de impulsos radica en la transmisión de alta potencia de pico. Los dispositivos de potencia de GaN de STARDL cubren la banda de 0,5 a 8,0 GHz con una potencia de salida de hasta más de 100 W, y cuentan con redes de impedancia internas preajustadas que mantienen una linealidad estable en funcionamiento por impulsos. La alta densidad de potencia y las características de conmutación rápida del GaN lo convierten en la opción ideal para los transmisores de radares de impulsos.
Cadena de recepción: amplificadores de bajo ruido – Los radares CW deben extraer señales de eco débiles de una fuga de transmisión continua y potente, lo que impone exigencias extremadamente elevadas al rango dinámico y a la figura de ruido de la cadena de recepción. Los amplificadores de bajo ruido (LNA) de STARDL se basan en el proceso de GaAs y alcanzan figuras de ruido de tan solo 0,35 dB, al tiempo que mantienen una buena linealidad.
Cadena de señal: circuitos integrados de radiofrecuencia y microondas – Tanto la compresión de impulsos de los radares de impulsos como la extracción Doppler de los radares de onda continua (CW) imponen requisitos muy estrictos en cuanto al ruido de fase y la linealidad del front-end de RF. Los circuitos integrados de microondas de RF de STARDL abarcan un rango de frecuencias desde CC hasta 50 GHz, desde mezcladores hasta multiplicadores y desfasadores, y ofrecen soluciones completas para la cadena de señal.
Integración de sistemas – Módulos T/R – Ya sea en el caso de los módulos T/R de matriz en fase por impulsos o de las matrices de recepción multicanal en onda continua (CW), la integración de alta densidad supone un reto de ingeniería. La experiencia de STARDL en módulos T/R proporciona una base de hardware sólida para ambas arquitecturas de radar.
La realidad de la ingeniería
La diferencia fundamental entre el radar de onda continua (CW) y el radar de impulsos radica en la estructura temporal de la señal: el radar de onda continua “no deja de emitir”, mientras que el radar de impulsos “emite una vez y luego escucha”. Esta diferencia determina las diferencias en cuanto a la capacidad de medición de distancias, los requisitos de potencia máxima y los escenarios de aplicación.
El radar de onda continua (CW) permite medir la velocidad con precisión con una potencia máxima extremadamente baja, pero no puede medir la distancia directamente. El radar de impulsos sacrifica la alta potencia máxima a cambio de la capacidad de medir la distancia directamente, pero se enfrenta al dilema entre la anchura del impulso y la resolución. El radar FMCW, como versión mejorada del CW, compensa esta carencia en la medición de la distancia mediante la modulación de frecuencia y se ha convertido en la opción predominante en aplicaciones de corto alcance y alta precisión.
La elección de la arquitectura depende de los requisitos de la misión: ¿Se necesita información sobre el alcance o la velocidad? ¿Existe alguna limitación en cuanto a la potencia máxima? ¿Qué alcance de detección se requiere? Comprender estas limitaciones físicas transforma la selección, que pasa de ser una simple comparación de “cuál es más avanzada” a un juicio sistemático sobre “cuál es más adecuada para esta misión”.”
La gama de componentes de RF para radares de STARDL —desde dispositivos de potencia de GaN hasta amplificadores de bajo ruido, pasando por chips de RF y módulos T/R— ofrece una solución de hardware completa tanto para arquitecturas de radar de onda continua (CW) como de radar de impulsos.

